Operator Library: Hardware Platform
このオペレーターは、CXPシングルチャンネルカメラと VisualApplets の間の画像データインターフェースを表します。
| ハードウェアプラットフォームで使用可能 |
|---|
| mE5 marathon VCX-QP |
| mE5 ironman VQ8-CXP6D |
| mE5 ironman VQ8-CXP6B |
オペレーターは出力Oに画像データを提供します。この出力は常に存在します。
この標準出力ポートに加えて、オプションの入力および出力のセットを指定できます。
オペレーターのインスタンス化時に、次のポップアップダイアログが表示されます。

ここでは、CXPケーブルを介した汎用入出力用のオプションポートや、カメラとの間のオプショントリガーポートを指定できます。
特定のGPI(General Purpose Inputs)、特定のGPO(General Purpose Outputs)、トリガー入力ポート、およびトリガー出力ポートの有効性を定義できます。
ポートの可用性を「0」(デフォルト)に設定した場合、 ポートはオペレーター内に存在しません。 ポートの可用性を1に設定した場合、特定のポートがオペレーターインターフェースで利用可能になります。
このオペレーターは、CameraPortタイプの1つのリソースを使用します。

 |
画像幅(Image Width)と画像高(Image Height)の変更 |
|---|---|
|
カメラ固有の設定に合わせて幅と高さを変更できます。ただし、オペレーターポートOの最大画像幅は、ポートOの Parallelism で割り切れる必要があります。 最大画像幅がポートOの Parallelism で割り切れることを確認してください。 |
|
Parallelism の値 |
|---|---|
|
ポートOの Parallelism は、少なくとも最小値(パラメータ MinimalParallelism に記載されている値)に設定する必要があります。これより低い Parallelism の値は許可されません。最小 Parallelism は、このオペレーターの他のパラメータに定義した値に基づいて VisualApplets によって計算されます。これにより、受信データを常に正しく受け取ることができます。 |
|
ダミーピクセル |
|---|---|
|
出力データにはダミーピクセルが含まれる場合があります。これは、オペレーターが Parallelism の変換を2回行う可能性があるために発生します。まず、オペレーターは内部で、自身が計算しパラメータ MinimalParallelism 内で読み取り専用値として提供する最小 Parallelism に変換します。これにより、Parallelism 変換により追加された可能性のあるダミー値を含め、MinimalParallelism で割り切れる内部画像幅になります。次に、最初の Parallelism 変換の結果得られたパディング済み画像幅が O.Parallelism の倍数でない場合、オペレーターは Parallelism を O.Parallelism に変換し、さらにダミー値を追加する可能性があります。したがって、出力データにダミーピクセルが含まれるかどうかは、MinimalParallelism パラメータ、画像幅、および O.Parallelism によって異なります。Parallelism の変換ごとにダミーピクセルが追加される可能性があります。追加されたダミーピクセルには未定義のデータ値が含まれており、実際の画像幅から逸脱した画像幅になります。 例: MinimalParallelismが8、O.Parallelismが32であり、送信される画像の幅が140ピクセルである場合、オペレーターはMinimalParallelismパラメーターで定義された8の内部 Parallelism により、内部的に幅144の画像ラインを作成します。出力の場合、データベクトルは Parallelism 32(O.Parallelism)に変換され、その結果、画像ラインの幅は160ピクセルになります。 ダミーピクセルがあるため、期待される出力画像幅は次のようになります。 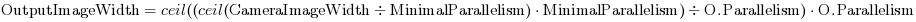
|
|
Bit Width とフォーマットタイプ |
|---|---|
|
ポートO(画像ポート)の Bit Width は、選択したフォーマットタイプ(パラメータ FormatType)によって異なります。
|
| Property | 値 |
|---|---|
| オペレータータイプ | M |
| 入力リンク | - TriggerI(オプション)、CXPチャンネルを介してフレームグラバーからカメラに送信されるトリガー。このポートは、ラインスキャンカメラのトリガーによく使用されます。 - GPIx(オプション)、CXPチャンネルを介してフレームグラバーからカメラに送信される汎用入力 [x]。GPI0、GPI1、GPI2、GPI3、GPI4、GPI5、GPI6、およびGPI7を利用できます。 |
| Output Links | - O、画像データ出力 - TriggerO(オプション)、CXPチャンネルを介してカメラからフレームグラバーに送信されるトリガー。 - GPOx(オプション)、CXPチャンネルを介してカメラからフレームグラバーに送信される汎用出力 [x]。GPO0、GPO1、GPO2、GPO3、GPO4、GPO5、GPO6、およびGPO7を利用できます。 |

|
|
パラメータMinimalParallelismで指定されている最小値以上に設定する必要があります。 MinimalParallelismとO.Paralleismが異なる場合、Parallelismは2回変換され、その都度ダミー値が追加される可能性があります。 これらのダミーピクセルにより、期待される出力画像幅は次のようになります。 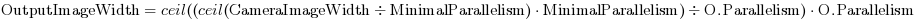
|
| CameraID | |
|---|---|
| タイプ | static write parameter |
| Default | |
| 範囲 | {-1, 0, 1, 2, 3} |
|
CameraIDパラメータは、カメラオペレータのファームウェアへのCXPマスターポートIDを定義し、自動CXPトポロジ検出(カメラからアプレット、およびアプレットからカメラ)を可能にします。 By using this parameter, you can specify the ID directly here in the operator. However, we recommend to specify the resources of the operator in the Recources dialog. (To open the Recources dialog, simply highlight the camera operator and select from the Design menu the menu item Resources.) The CameraID parameter will automatically update to the correct master port, using the resource dialog parameters. The following example is using one single camera and one dual camera: 
 module3(シングルカメラ)のCameraID(CXPマスターポートID)は2です。 module5(デュアルカメラ)のCameraID(CXPマスターポートID)は1です。 デュアルカメラには2つのCXPカメラポートが必要です(クアッドカメラには4つのポートが必要です)。 マスターポートのみがオペレータのCameraIDパラメータに反映されます。 可能な数(最大4つ)を超えるCameraPortリソースを定義した場合(例:5つの「CXPSingleCamera」オペレータをインスタンス化した場合)、 最後にCameraPortリソースを要求したカメラオペレータ(利用可能な4つのポートがすでにすべて占有されている状態)は、 そのCameraIDを-1に設定します。 この場合、デザインルールチェックでエラーが報告されます。 ParameterのCameraIDは範囲{-1, 0, 1, 2, 3}です。 |
|
| MinimalParallelism | |
|---|---|
| タイプ | 静的読み取りパラメータ |
| Default | 8 |
| 範囲 | [1 : 512] |
|
データの損失なしにカメラの最大帯域幅を転送できる、出力リンクOの最小Parallelismを提供する読み取り専用パラメータです。最小Parallelismは自動的に計算されます。 値は、パラメータFormatModeで選択したピクセルフォーマットによって異なります。 パラメータFormatModeをdynamicパラメータとして定義した場合(以下のパラメータFormatModeの説明を参照)、発生する可能性のある最小のMinimalParallelismが計算されます。 最小Parallelismにより、ダミーピクセルが作成される場合があります。これは、オペレータがParallelismを2回変換し、その過程でダミー値を追加する可能性があるためです。これらのダミーピクセルのため、期待される出力画像幅は次のようになります。 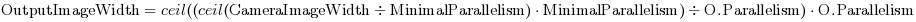
|
|
| Status | |
|---|---|
| タイプ | 動的リードパラメータ |
| Default | |
| 範囲 | {0; 2^7-1} |
|
Statusパラメータは、カメラオペレーターの現在のステータスを反映するための実行時読み取り専用パラメータです。 Bit[0]はCXPストリームパケット損失の検出を示します。 Bit[1]はCXPストリームパケットのシングルバイトエラー訂正を示します。 Bit[2]はCXPストリームパケットのマルチバイトエラー検出を示します。 Bit[3..6]は予約されています。 このパラメータは将来のバージョンで変更される可能性があります。 |
|
| FormatType | |
|---|---|
| タイプ | 静的書き込みパラメータ |
| Default | GRAY |
| 範囲 | GRAY, RGB, RGBA, RAW |
|
ここでは、受信するPixel Formatの種類(CXP仕様で定義されているもの)を選択できます。 ここで選択した値によって、パラメータFormatModeで選択できるPixel Formatが決まります。 したがって、このパラメータの設定はパラメータFormatModeに直接影響します。 以下のパラメータFormatModeのドキュメントも参照してください。 |
|
| FormatMode | |
|---|---|
| タイプ | 静的または動的(ユーザー定義)書き込みパラメータ |
| Default | Mono8 |
| 範囲 | {Mono8, Mono10, Mono12, Mono14, Mono16, BayerGR8, BayerGR10, BayerGR12, BayerGR14, BayerGR16, BayerRG8, BayerRG10, BayerRG12, BayerRG14, BayerRG16, BayerGB8, BayerGB10, BayerGB12, BayerGB14, BayerGB16, BayerBG8, BayerBG10, BayerBG12, BayerBG14, BayerBG16, RGB8, RGB10, RGB12, RGB14, RGB16, RGBA8, RGBA10, RGBA12, RGBA14, RGBA16, Raw} |
|
このパラメータでは、パラメータFormatTypeで選択したフォーマットタイプに属するすべてのPixel Format(CXP仕様で定義されているもの)が提供されます。  ここで選択できるPixel Formatは、パラメータFormatTypeの設定によって異なります。 したがって、利用できるのは常に全値範囲の一部のプリセットのみとなります。 別のPixel Formatセットを取得するには、パラメータFormatTypeの設定を変更します。 上記のパラメータFormatTypeのドキュメントも参照してください。 具体的には、パラメータFormatTypeの以下の設定により、パラメータFormatModeで以下のPixel Formatが提供されます: FormatType == GRAY: {Mono8, Mono10, Mono12, Mono14, Mono16, BayerGR8, BayerGR10, BayerGR12, BayerGR14, BayerGR16, BayerRG8, BayerRG10, BayerRG12, BayerRG14, BayerRG16, BayerGB8, BayerGB10, BayerGB12, BayerGB14, BayerGB16, BayerBG8, BayerBG10, BayerBG12, BayerBG14, BayerBG16} FormatType == RGB: {RGB8, RGB10, RGB12, RGB14, RGB16} FormatType == RGBA: {RGBA8, RGBA10, RGBA12, RGBA14, RGBA16} FormatType == RAW: {Raw} Pixel format Raw has a fix bit width of 32Bit. The data are interpreted as received . このパラメータを動的パラメータとして使用するか、静的パラメータとして使用するかを決定できます。「Parameter Type」列で選択します:  |
|
| TxTriggerPacketMode | |
|---|---|
| タイプ | 動的書き込みパラメータ |
| Default | CxpStandard |
| 範囲 | {CxpStandard, RisingEdgeOnly} |
|
パラメータTxTriggerPacketModeを使用すると、フレームグラバーとカメラを接続するCXPケーブルの帯域幅を増やすことができます。 帯域幅の増加は、カメラトリガー信号の解釈をわずかに変更することで達成されます。 この機能は、この機能をサポートする特定のカメラでのみ使用できることに注意してください。詳細については、最寄りの販売代理店またはBasler Support departmentにお問い合わせください。 パラメータTxTriggerPacketModeでは、2つの値(CxpStandard、RisingEdgeOnly)を使用できます:
|
|
| TxTriggerEventCount | |
|---|---|
| タイプ | 動的リードパラメータ |
| Default | 0 |
| 範囲 | {0;2^20-1} |
|
TxTriggerEventCountパラメータは、カメラに送信されたトリガーエッジイベントの数を示します。 |
|
| TxTriggerAcknowledgementCount | |
|---|---|
| タイプ | 動的リードパラメータ |
| Default | 0 |
| 範囲 | {0;2^20-1} |
|
TxTriggerAcknowledgementCountパラメータは、(以前に送信されたトリガーエッジパケットに対する応答として)カメラから送信されたトリガー確認応答パケットがフレームグラバーによっていくつ受信されたかを示します。 |
|
| TxTriggerWaveformViolation | |
|---|---|
| タイプ | 動的リードパラメータ |
| Default | 0 |
| 範囲 | {0,1} |
|
トリガーエッジ間の距離が最小エッジ周波数に違反しているとカメラオペレーターがTriggerIポート上で検知した場合、このパラメータはカメラオペレーターによって1に設定されます。 最小エッジ周波数は、すべてのmicroEnable 5プラットフォームにおいて550 ns(ナノ秒)です。 このパラメータは、読み取られるまでその値を保持します。 読み取られた後、パラメータは値を更新します。 周波数制御は常時実行されており、パラメータの読み取りステータスによる影響を受けません。 |
|
CXPSingleCameraオペレーターの使用法は、次の例に示されています:
-
例 - ベーシックアクジッション
-
'Basic Acquisition Example for Single Line CoaXPress Area Scan Cameras'
例 - ベーシックアクジッション
-
例 - ベーシックアクジッション
-
'Basic Acquisition Example for Single Line CoaXPress Line Scan Cameras'
例 - ベーシックアクジッション
-
'Basic Acquisition Example for a Single Channel CoaXPress Monochrome Line Scan Camera'
例 - ベーシックアクジッション
-
'Basic Acquisition Example for a Dual Channel CoaXPress RGB Line Scan Camera'
例 - ベーシックアクジッション
-
'Line Scan Trigger for microEnable 5 marathon VCX QP Using Signal Operators'
ラインスキャントリガーを示します。 このトリガーには、キャプチャゲートを使用する画像トリガーおよび多機能ライントリガーが含まれます。 トリガーの生成には、外部ソース、内部周波数ジェネレータ、またはソフトウェアトリガーパルスを使用できます。
 前へ

